직관적인 손동작 캡처
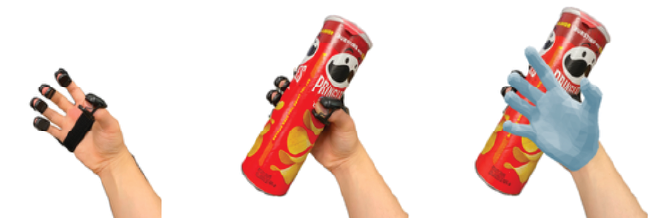
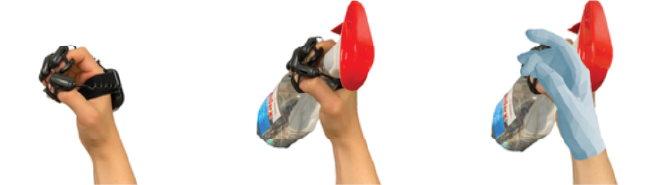
사람의 손 움직임을 정밀하게 측정해 원시 데이터 형태로 수집합니다.
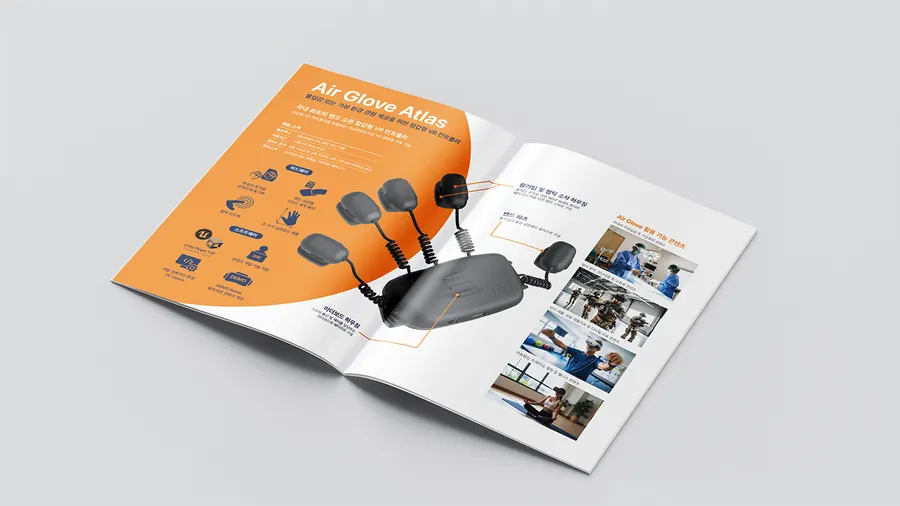
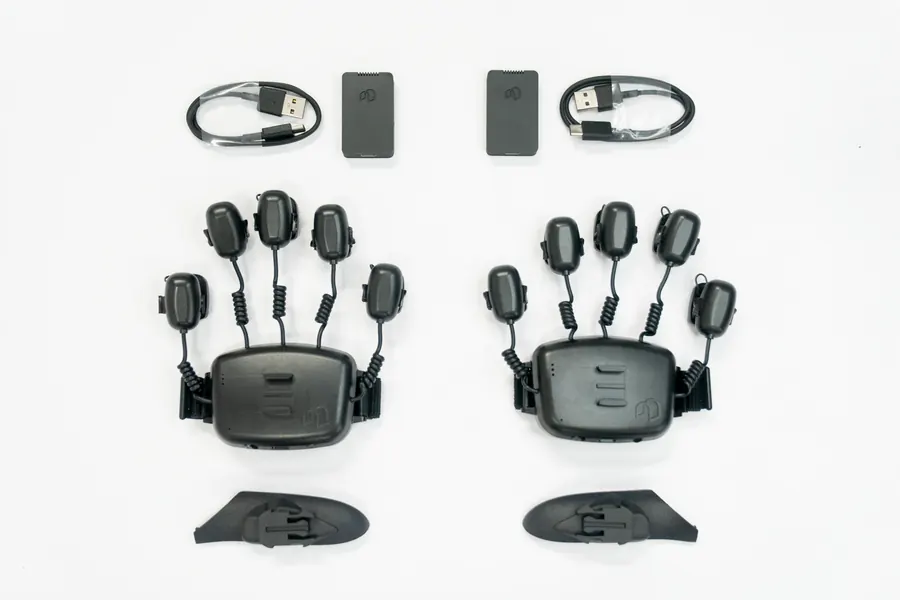
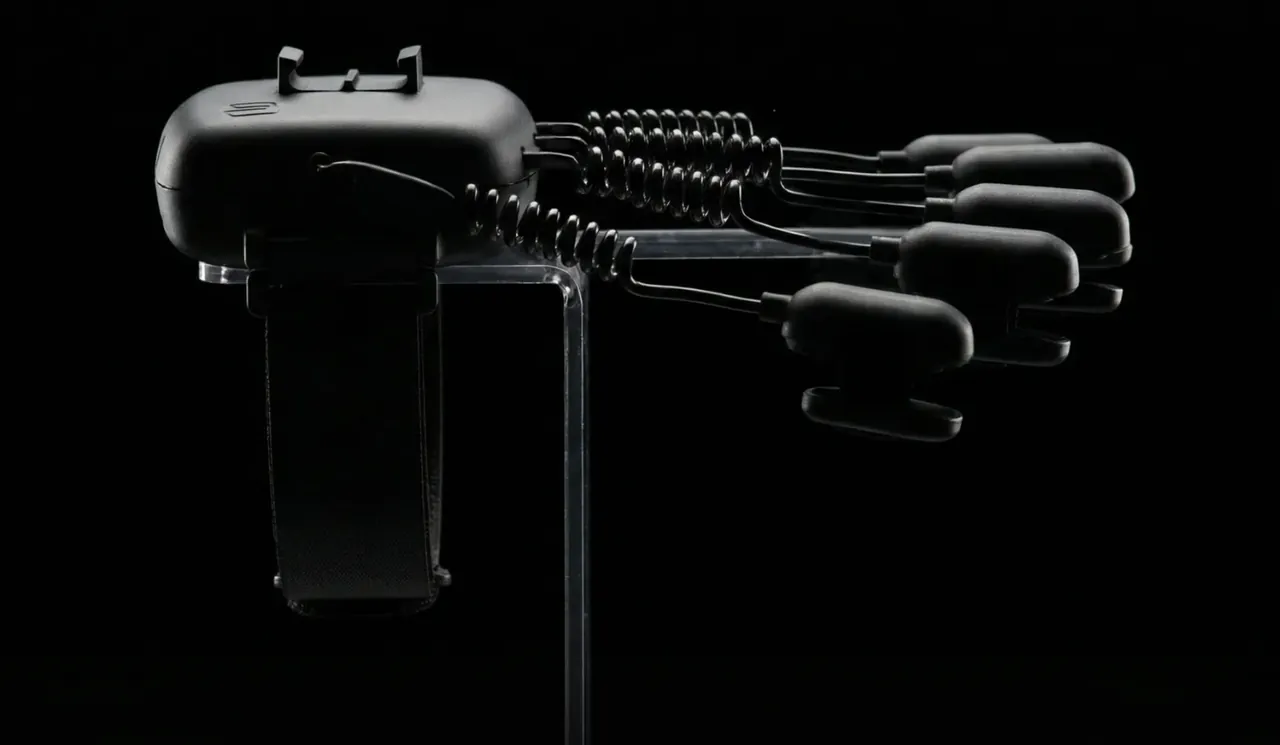
Air Glove Atlas는 손가락 단위의 움직임을 수집하고 촉각 피드백을 제공하는 오픈밴드형 장치입니다.
사람의 손 움직임을 정밀하게 측정해 원시 데이터 형태로 수집합니다.
복잡한 제어 없이 자연스러운 손동작을 로봇 학습 데이터로 전환합니다.
ROS2, Unity, Unreal, Isaac Sim 등 다양한 개발 환경과 연결할 수 있습니다.
손 움직임을 정밀하게 수집하고 개별 손가락 햅틱 피드백을 제공하는 오픈밴드 장갑형 인터랙션 디바이스입니다.
오픈밴드 디자인
다양한 손 크기 대응

모션 트래킹
햅틱 피드백
게임 엔진 연동
개발 환경
기술 지원
데모 씬
Isaac Sim
ROS 2
Unity
Unreal
휴머노이드 로봇 교시 및 원격 조작
산업 현장 원격 작업
의료 시뮬레이션
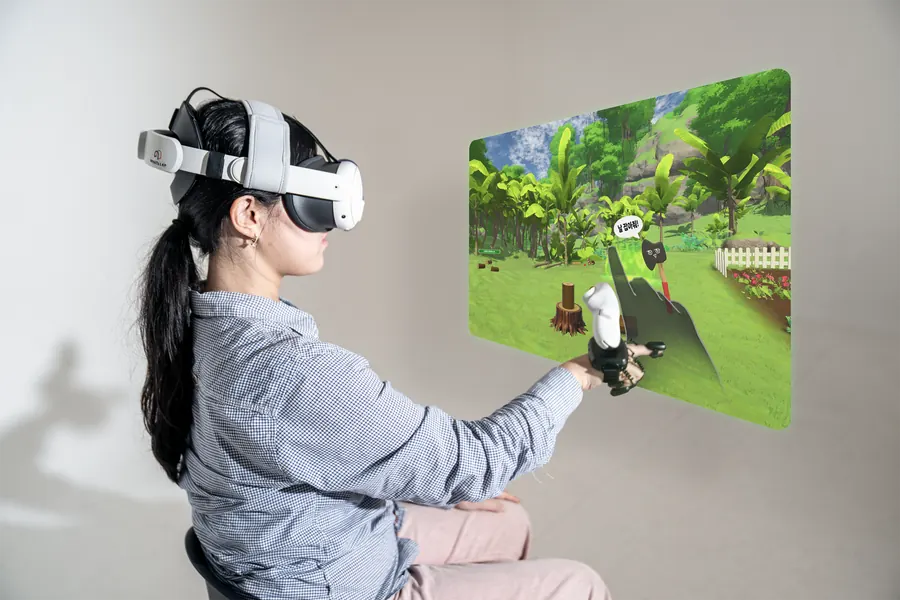
XR 기반 가상 훈련
손 크기 차이에 따른 착용 불편
다양한 손 크기에 대응하는 원사이즈 구조
땀과 이물질로 인한 장시간 사용 부담
장시간 착용을 고려한 오픈밴드 디자인
플렉스 센서 기반의 낮은 추적 정확도
자체 AHRS(IMU) 기반 고정밀 추적
손가락 벌림과 모음 동작 추적 한계
손가락 벌림과 모음 동작 추적 지원
활용 콘텐츠 부족으로 인한 낮은 사용성
Unity와 Unreal 기반 콘텐츠 연동
높은 비용으로 인한 접근성 제한
도입 환경에 맞춘 제품 구성과 기술 지원
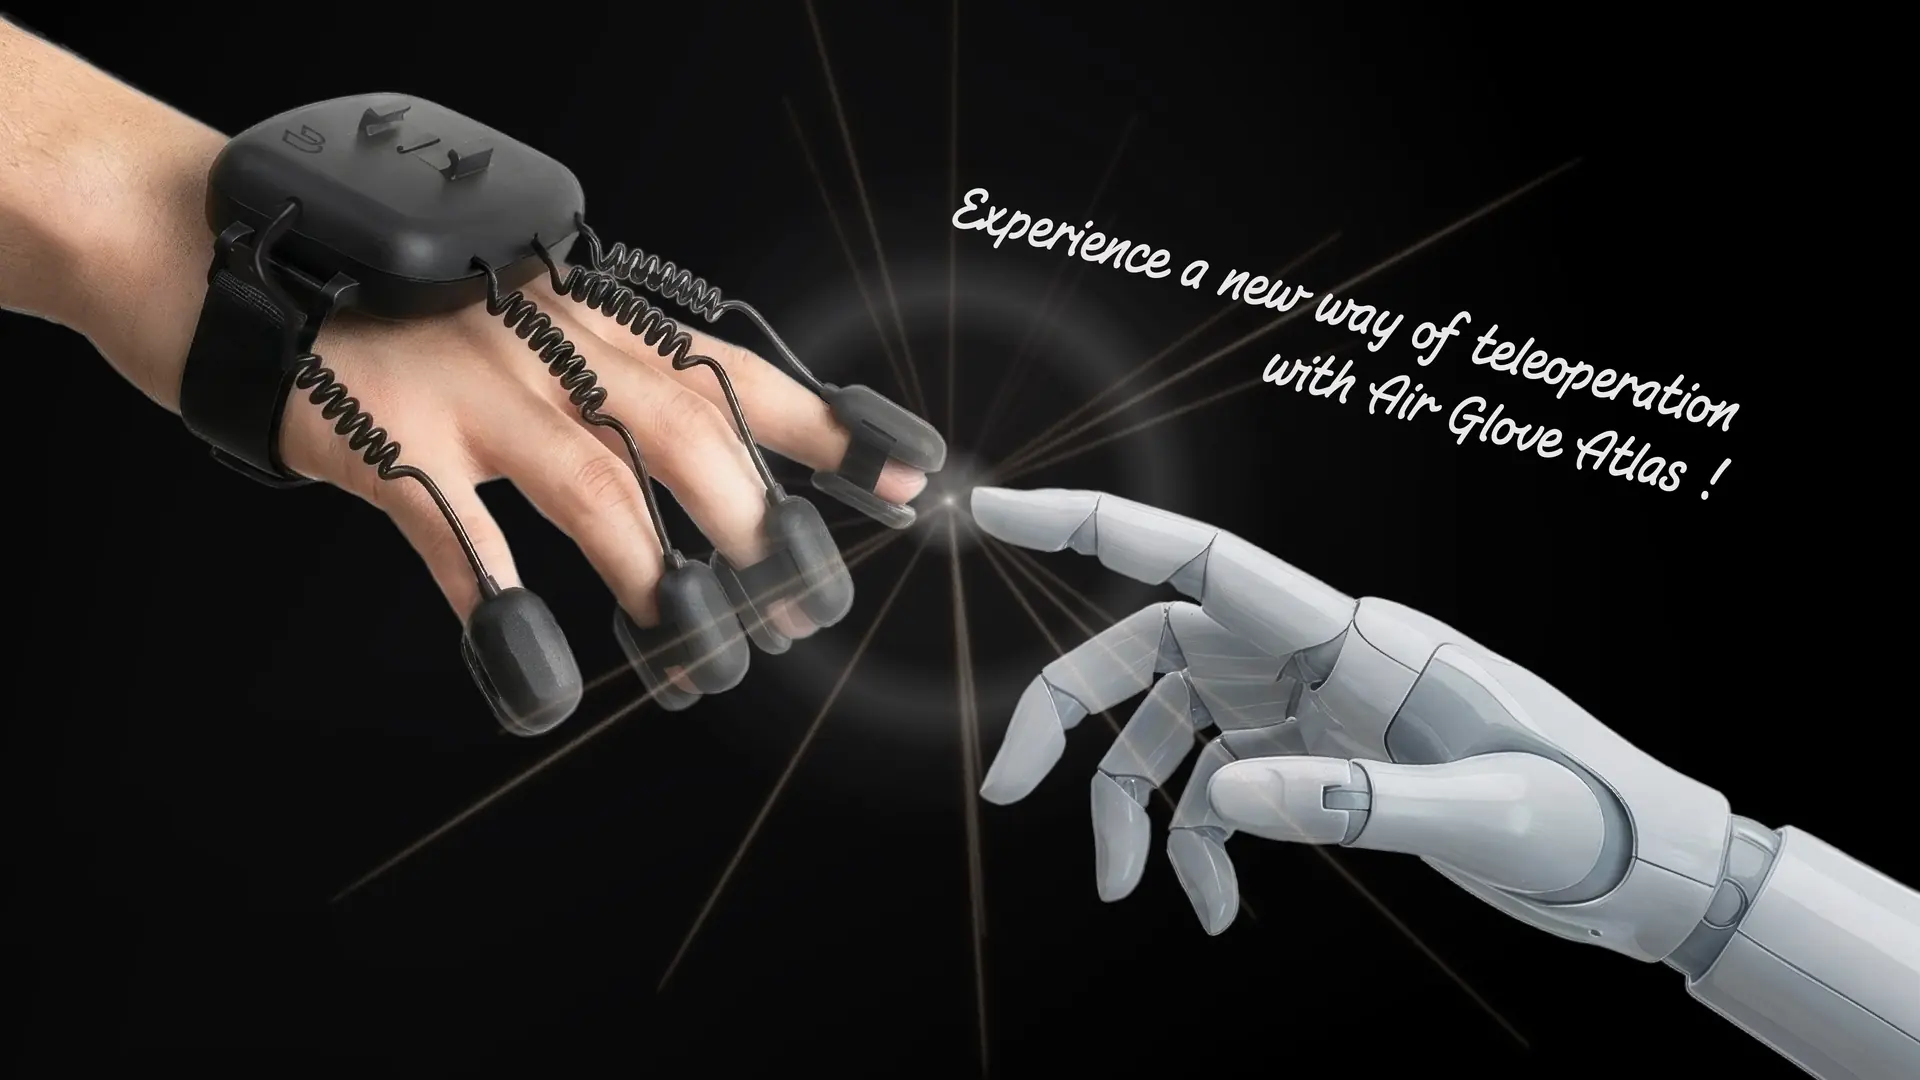
Air Glove Atlas로 수집한 손동작과 조작 데이터를 로봇 학습과 시뮬레이션에 활용하세요.
Data Pipeline
손동작 캡처, 원시 데이터 수집, 시뮬레이션 전송, 실제 로봇 핸드 적용까지 하나의 흐름으로 설계합니다.
01
Capture
손가락 굽힘과 벌림, 손목 움직임을 정밀하게 수집합니다.
02
Collect
로봇 교시와 학습에 활용 가능한 형태로 데이터를 축적합니다.
03
Simulate
ROS2, Isaac Sim 등 가상 환경으로 데이터를 연결합니다.
04
Deploy
시뮬레이션과 학습 결과를 실제 로봇 핸드 제어로 확장합니다.
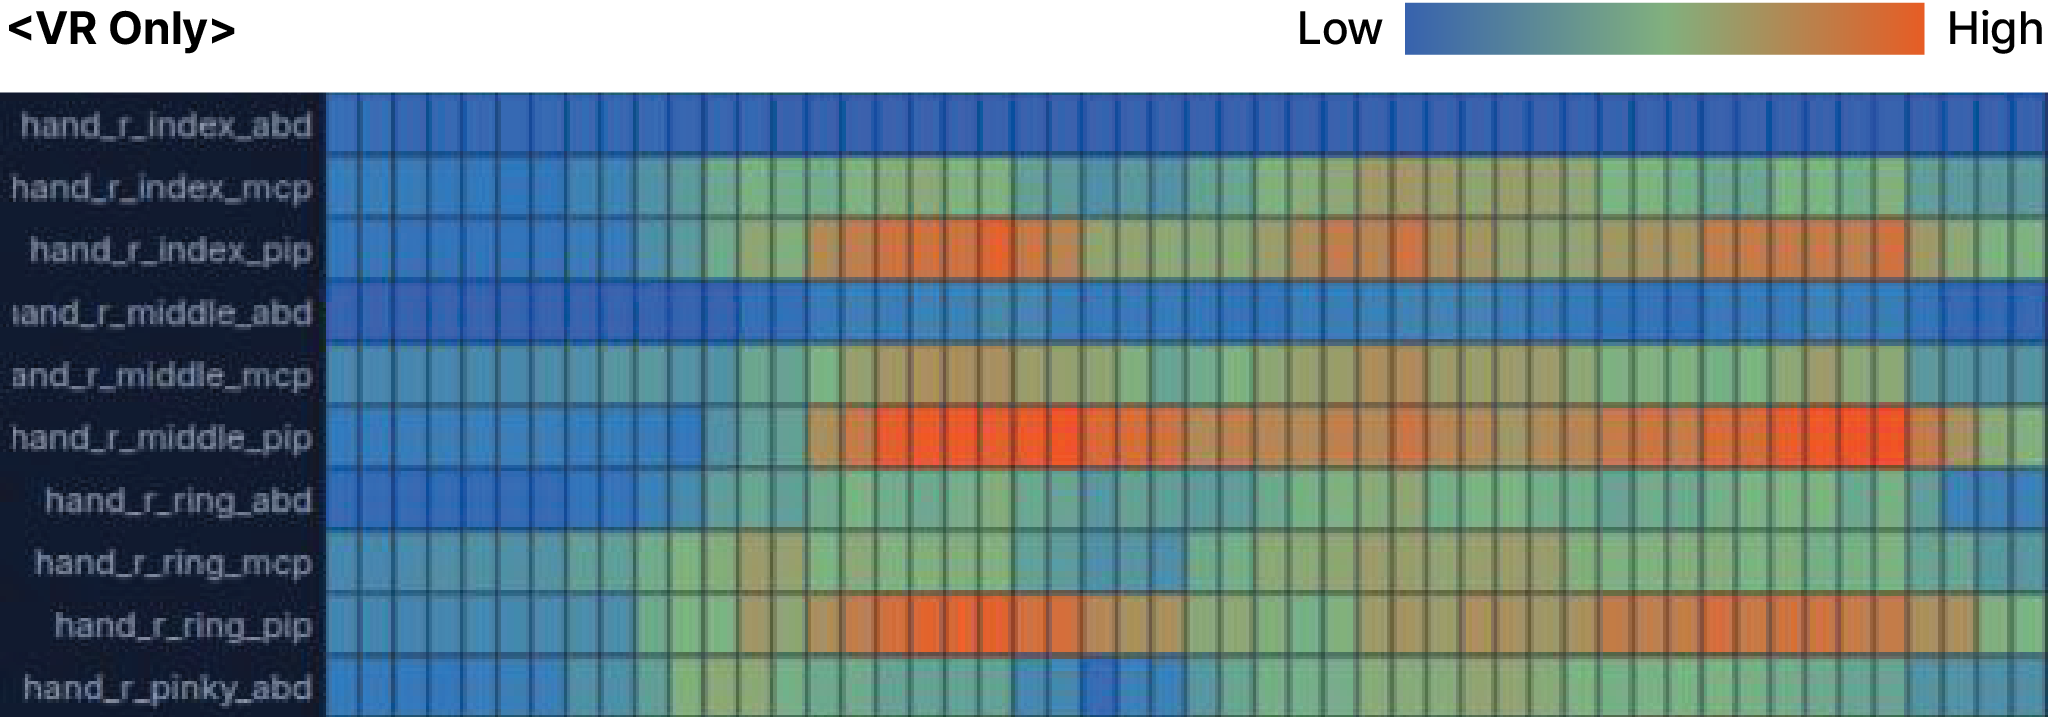
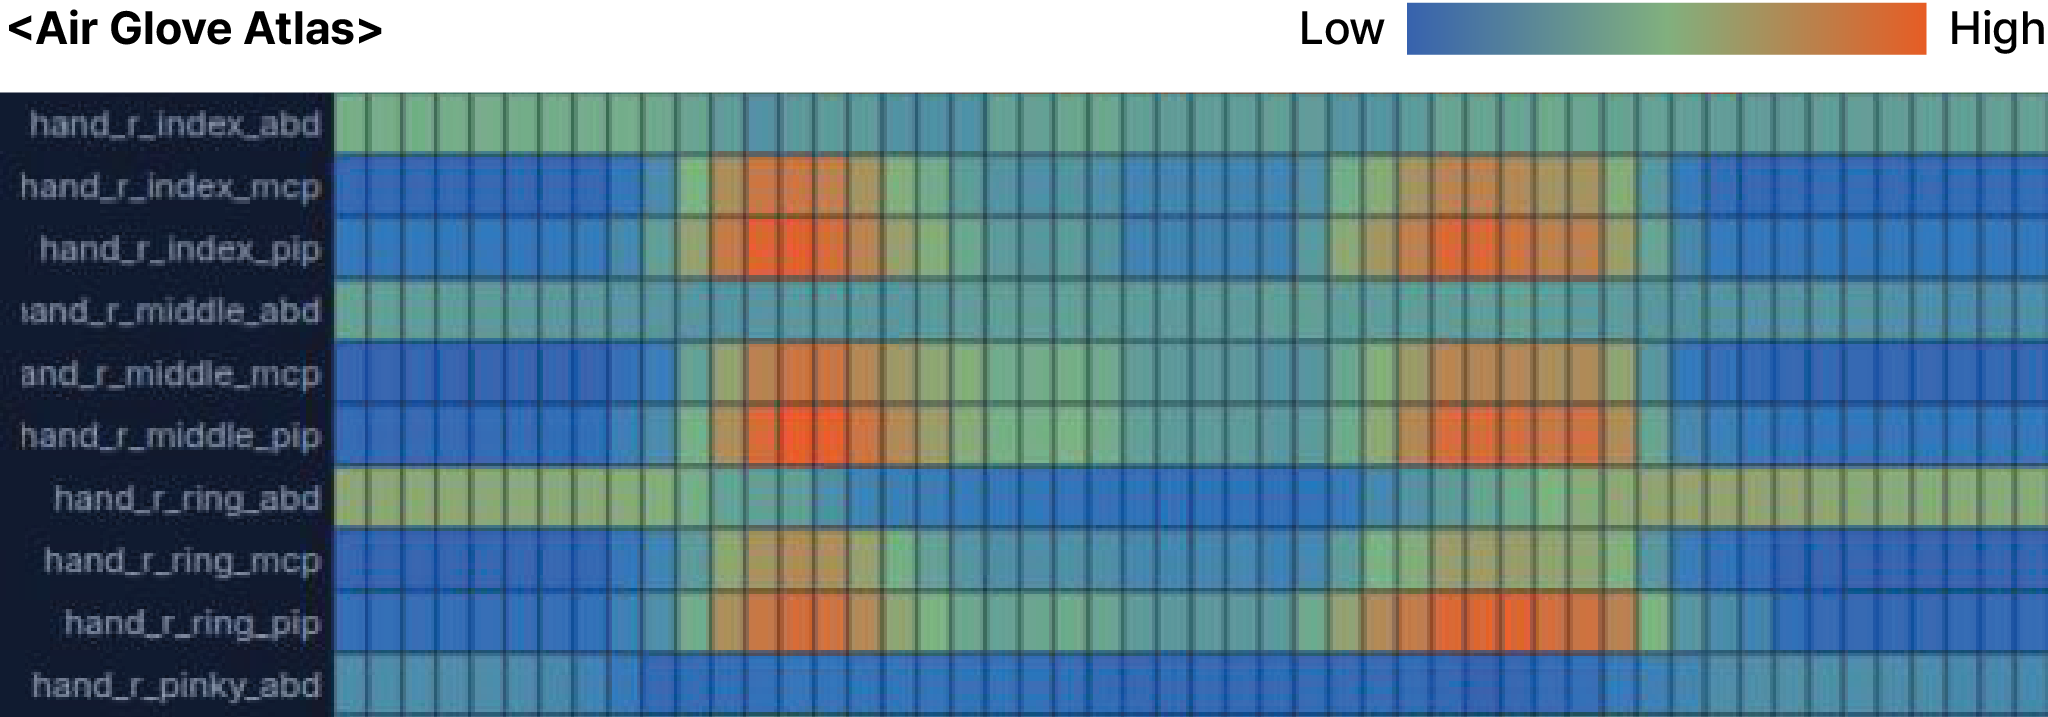
세종대 Robotics & Computer Vision Lab 연구 세종대학교 Robotics and Computer Vision Lab 연구
원격 교시 소요 시간
VR Only
Air Glove Atlas
60% 단축
원격 교시 성공률
VR Only
Air Glove Atlas
10%p 상승
손이 가려지거나 조도가 낮은 환경에서도 손 입력을 지속적으로 수집합니다.
도구 사용, 잡기, 조작처럼 섬세한 손동작 훈련을 지원합니다.
Unity 및 Unreal 기반의 기존 XR 콘텐츠와 빠르게 연결할 수 있습니다.
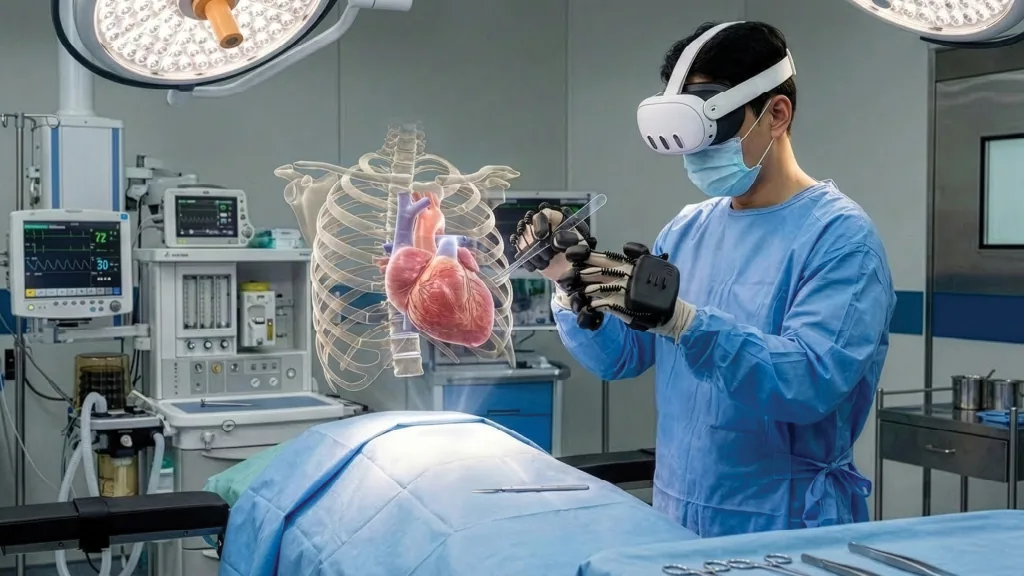
의료 술기와 재활 훈련을 손 인터랙션 기반 XR 경험으로 확장합니다.
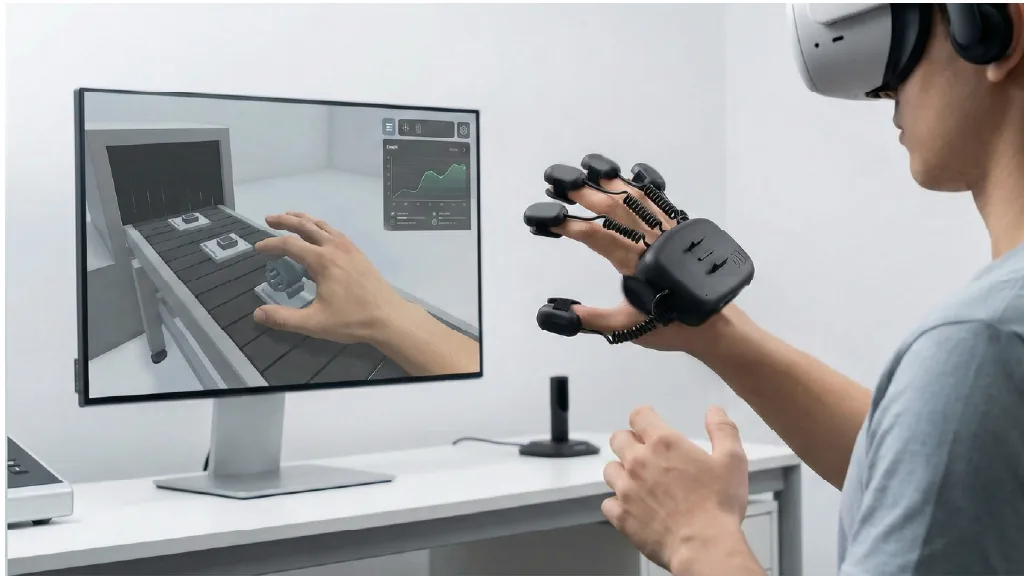
장비 조작, 안전 교육, 현장 작업 절차를 반복 가능한 가상 훈련 콘텐츠로 전환합니다.
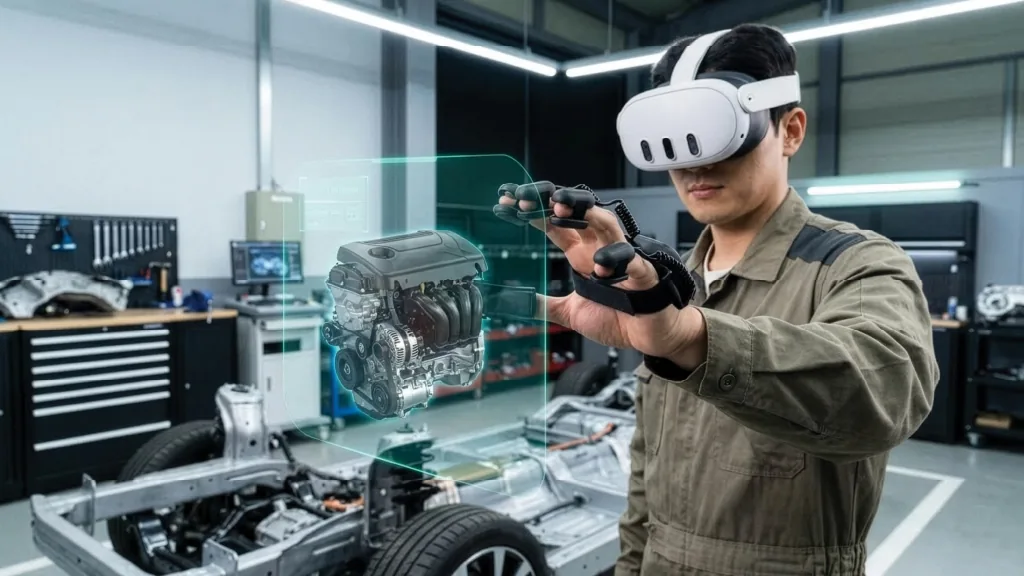
반복 실습이 필요한 작업을 몰입형 훈련 환경으로 전환합니다.
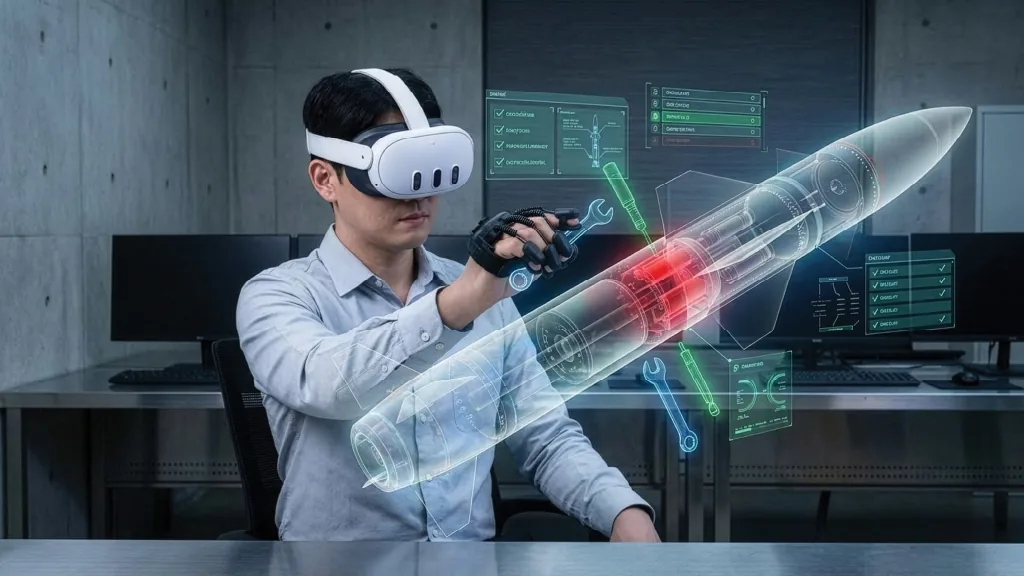
학생과 훈련자가 직접 손으로 조작하는 몰입형 실습 콘텐츠를 만듭니다.