SDK & API
Air Glove 데이터를 개발 환경으로.
Air Glove의 손동작과 포즈 데이터를 로보틱스·시뮬레이션 환경에서 활용할 수 있도록 SDK와 API를 준비하고 있습니다.
SDK · API 공개 준비 중
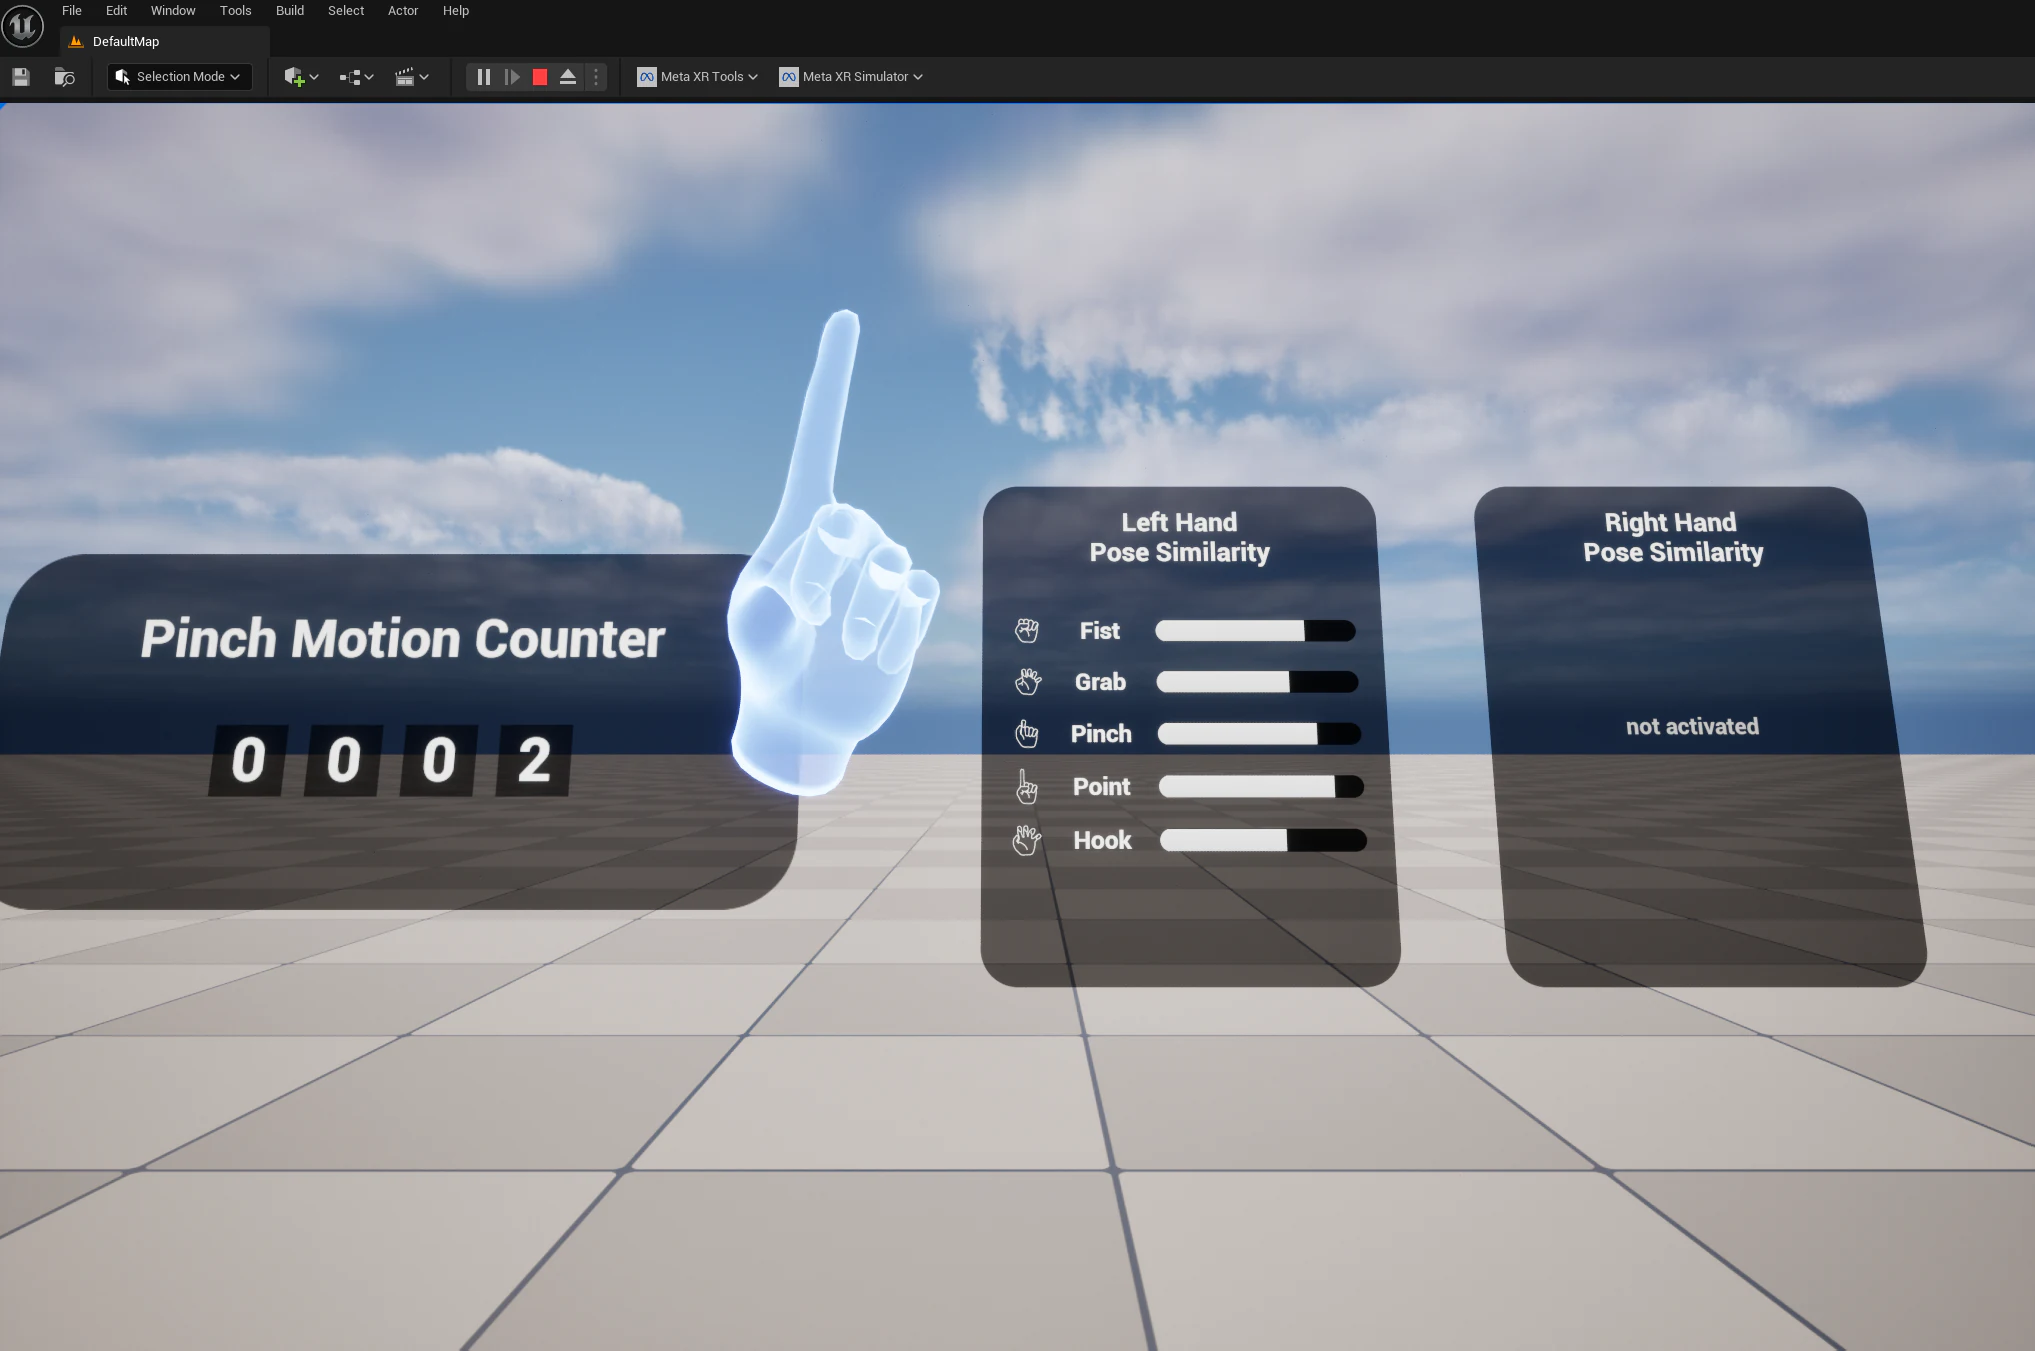
Unreal Engine 연동 예시
손동작 시각화와 포즈 유사도 확인
SDK의 역할
Spine에서 수집·재구성한 손동작 데이터를 로봇과 개발 환경으로 연결합니다. SDK·API를 통해 원격 조작, 시뮬레이션, 학습 데이터 수집에 활용할 수 있습니다.
-
손동작 데이터 전달
장치 연결과 캘리브레이션은 Spine에서 진행합니다. SDK·API는 처리된 손동작과 포즈 데이터를 애플리케이션에서 활용할 수 있도록 연결합니다.
-
로봇 핸드로 리타겟팅
Air Glove로 수집한 사람의 손동작을 로봇 핸드 구조에 맞게 연결합니다. 로봇 관절 명령과 원격 조작 입력으로 활용할 수 있습니다.
-
개발 환경 연동
Unity, Unreal Engine, Isaac Sim, ROS 2에서 손동작 데이터를 활용합니다. 프로젝트에 필요한 커스터마이징과 기술 지원·온보딩을 함께 제공합니다.
지원 로봇 핸드
Air Glove의 손동작 데이터를 로봇 핸드 원격 조작과 데이터 수집에 활용합니다.
안내된 핸드 외에도 리타겟팅 가능한 소프트웨어를 제공합니다. 사용할 로봇 핸드 모델과 연동 범위는 문의해 주세요.
지원 소프트웨어
인터랙티브 콘텐츠부터 로봇 제어와 시뮬레이션까지. 사용하는 개발 환경에 손동작 데이터를 연결합니다.
-
Unity
XR · 인터랙티브 콘텐츠
-
Unreal Engine
시각화 · 시뮬레이션
-
Isaac Sim
로보틱스 시뮬레이션
-
ROS 2
로봇 제어 · 데이터 연동
지원 버전과 제공 기능은 사용하는 Air Glove 제품 및 프로젝트 환경에 맞춰 확인해 주세요.